Analyse des systèmes automatisés
Publié le 13/09/2026
Extrait du document
«
Analyse des systèmes automatisés
Cours 1 : Introduction, systèmes asservis, représentation par schéma bloc & performances
A la fin de ce 1er cours, vous devrez être capable :
- de proposer une modélisation par schéma bloc fonctionnel d’un système asservi,
- de caractériser les performances d’un système automatisé.
1
Introduction aux systèmes automatisés
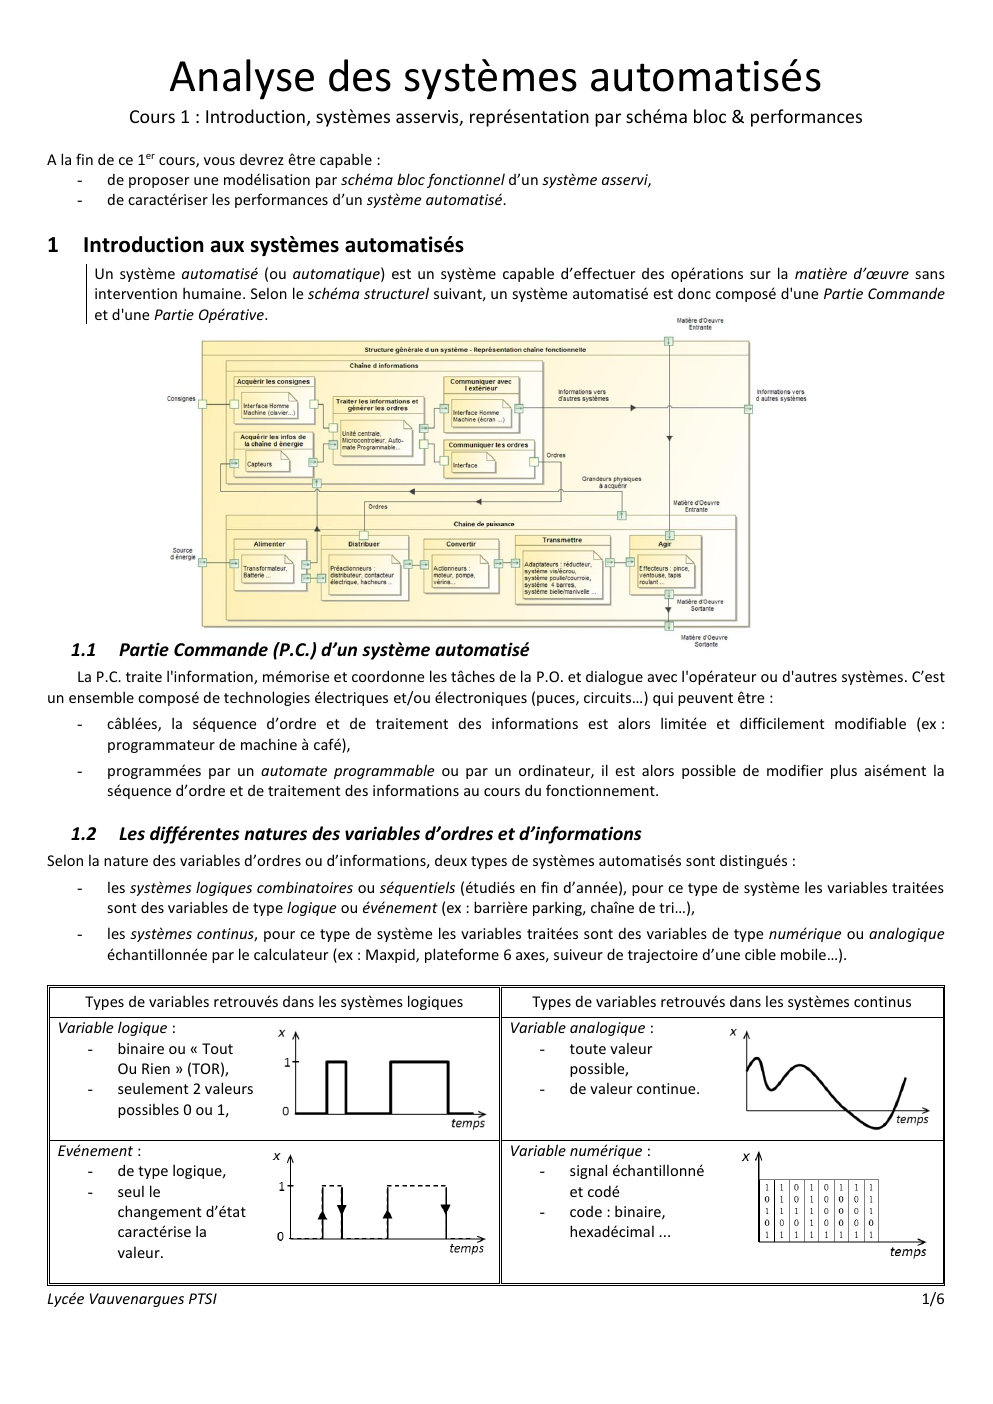
Un système automatisé (ou automatique) est un système capable d’effectuer des opérations sur la matière d’œuvre sans
intervention humaine.
Selon le schéma structurel suivant, un système automatisé est donc composé d'une Partie Commande
et d'une Partie Opérative.
1.1
Partie Commande (P.C.) d’un système automatisé
La P.C.
traite l'information, mémorise et coordonne les tâches de la P.O.
et dialogue avec l'opérateur ou d'autres systèmes.
C’est
un ensemble composé de technologies électriques et/ou électroniques (puces, circuits…) qui peuvent être :
-
câblées, la séquence d’ordre et de traitement des informations est alors limitée et difficilement modifiable (ex :
programmateur de machine à café),
-
programmées par un automate programmable ou par un ordinateur, il est alors possible de modifier plus aisément la
séquence d’ordre et de traitement des informations au cours du fonctionnement.
1.2
Les différentes natures des variables d’ordres et d’informations
Selon la nature des variables d’ordres ou d’informations, deux types de systèmes automatisés sont distingués :
-
les systèmes logiques combinatoires ou séquentiels (étudiés en fin d’année), pour ce type de système les variables traitées
sont des variables de type logique ou événement (ex : barrière parking, chaîne de tri…),
-
les systèmes continus, pour ce type de système les variables traitées sont des variables de type numérique ou analogique
échantillonnée par le calculateur (ex : Maxpid, plateforme 6 axes, suiveur de trajectoire d’une cible mobile…).
Types de variables retrouvés dans les systèmes logiques
Types de variables retrouvés dans les systèmes continus
Variable logique :
- binaire ou « Tout
Ou Rien » (TOR),
- seulement 2 valeurs
possibles 0 ou 1,
Variable analogique :
- toute valeur
possible,
- de valeur continue.
Evénement :
- de type logique,
- seul le
changement d’état
caractérise la
valeur.
Variable numérique :
- signal échantillonné
et codé
- code : binaire,
hexadécimal ...
Lycée Vauvenargues PTSI
1/6
1.3
Partie Opérative (P.O.) d’un système automatisé
La P.O.
exécute les ordres de la P.C.
et agit sur la M.O.E.
pour lui conférer sa Valeur Ajoutée (V.A.).
En général, la P.O.
est un
ensemble qui comprend :
-
des préactionneurs (boutons de commande, interrupteurs, distributeurs, électrovannes, contacteurs...) qui transforment les
ordres de basse puissance provenant de la P.C.
en consigne de haute puissance pour les actionneurs de la P.O.,
-
des actionneurs (moteurs, vérins, pompes...) électriques, pneumatiques ou hydrauliques qui convertissent la puissance,
-
des transmetteurs ou adaptateurs (réducteurs, variateurs, système vis-écrou...) qui adaptent la puissance pour les effecteurs,
-
des effecteurs (pince de robot, mécanisme articulé…) qui opèrent sur le produit pour lui fournir la V.A.,
-
des capteurs qui transforment une grandeur physique (force, vitesse, débit, intensité...) en un signal logique, analogique ou
numérique compréhensible par la P.C..
A partir de la description générale précédente, il est possible de représenter un système automatisé par son schéma bloc fonctionnel.
La figure en page suivante propose un exemple à partir du système de régulation de vitesse d’une automobile.
2
Structure et performances d’un système automatisé asservi
2.1
Représentation par schéma bloc
Tout système bien conçu peut être satisfaisant du point de vue de son comportement s’il n’est pas perturbé.
Par exemple si le
conducteur d’une voiture agit sur la pédale d’accélérateur, la vitesse de la voiture évolue.
On peut alors modéliser succinctement le système par le schéma bloc fonctionnel suivant :
Entrée :
Consigne de vitesse donnée
par le conducteur
(Pédale d’accélérateur)
Système
Chaîne de transmission
de la voiture
Sortie : vitesse de
la voiture
Cependant, au cours de son utilisation, le système peut être perturbé par un événement extérieur qui va modifier la valeur de sa
sortie.
Si la pente de la route évolue, une même action sur la pédale d’accélération ne va pas permettre de conserver la vitesse désirée…
Si aucune action particulière n’est mise en œuvre, le système peut avoir une sortie très différente de la consigne désirée, simplement
parce qu’il a été perturbé.
Perturbations
Entrée :
Consigne de vitesse donnée
par le conducteur
(Pédale d’accélérateur)
Système
Chaîne de transmission
de la voiture
Sortie : vitesse de
la voiture
≠ consigne d’entrée
Pour y remédier, il faut donner le moyen au système d’observer à chaque instant l’état de sa sortie (rôle du capteur), de la
comparer avec la consigne d’entrée (rôle du comparateur) et d’adapter la commande donnée au système en fonction de l’écart qui
est susceptible d’exister entre la sortie et l’entrée (rôle du correcteur).
Dans le cas de la voiture, c’est le conducteur qui modifie son
action sur la pédale d’accélérateur ou le régulateur de vitesse qui permet d’asservir de manière automatique la vitesse.
Un système automatisé asservi est donc un système automatisé bouclé.
La chaîne de retour ou d’information permet d’évaluer à
l’instant t la valeur de la sortie du système et de la prendre en compte en vue de respecter au mieux la consigne d’entrée.
La représentation par schéma bloc fonctionnel du système asservi de régulation de vitesse d’une voiture est donnée en page suivante.
Dans cette représentation :
-
la consigne est l’entrée du système asservi,
-
l’adaptateur est un élément du système qui permet d’adapter la consigne d’entrée en une grandeur physique comparable à
la mesure de la sortie,
-
l’écart est la différence entre la consigne éventuellement adaptée et la mesure du capteur.
Attention : cette différence ne
peut s’effectuer qu’entre des variables de même unité,
-
le correcteur est un composant qui permet d’améliorer les performances du système asservi : rapidité, précision et stabilité.
Lycée Vauvenargues PTSI
2/6
Lorsqu’un système n’a pas de chaîne de retour ou d’information, le système est à chaîne ouverte ou non-bouclé.
Dans ce cas, la P.C.
ne vérifie
pas la bonne exécution de ses ordres au niveau de la P.O..
Lorsqu’un système a une chaîne de retour ou d’information, le système est bouclé ou à chaîne fermée, c’est le cas des systèmes asservis.
Lycée Vauvenargues PTSI
3/6
2.2
Performances d’un système asservi
Les trois performances précision, rapidité, stabilité et le possible dépassement de la consigne sont étroitement liés.
L’un des
objectifs de l’analyse d’un système automatisé asservi est d’obtenir le meilleur compromis entre ces aspects.
Souvent ceci nécessite
l’introduction d’un correcteur, placé après le comparateur dans la chaîne directe.
Le réglage du correcteur permet d’atteindre les
performances souhaitées (le choix des caractéristiques du correcteur sera étudié en Spé, patience…).
Rapidité
La rapidité est caractérisée par le temps que met le système à réagir à une variation brusque de la grandeur d’entrée.
La valeur finale étant le plus souvent atteinte de manière asymptotique, la rapidité d’un système est donnée par son temps de réponse
à 5%, noté tR5%.
Il s’agit du temps mis par le système pour que sa sortie atteigne la valeur du régime permanent à 5% près, en étant
sûr que par la suite, la sortie reste dans cet intervalle de 5% de la valeur du régime permanent.
Dépassement
Dans le cas du régime oscillant
amorti, on définit également D1%
la valeur du premier dépassement
exprimé en %.
D1% = 100
Smax − S
D1
= 100
S
S
Précision
La précision qualifie l’aptitude du système à atteindre la valeur visée.
Elle est caractérisée par la différence entre la consigne e(t) et la
valeur effectivement atteinte par la grandeur de sortie s(t) lorsque le système est stabilisé.
La différence entre l’entrée e(t) et la sortie s(t) en régime permanent (pour t → + ) est appelée l’erreur statique, notée
S , avec : S = lim ( e(t ) − s (t ) ) .
t →+
Remarque : les systèmes asservis sont regroupés en deux catégories....
»
↓↓↓ APERÇU DU DOCUMENT ↓↓↓
Liens utiles
- Analyse Texte 1 Déclaration des droits de la femme et de la citoyenne, Olympe de Gouges ( 1791)
- Analyse linéaire Cyrano de Bergerac - La scène du balcon
- Analyse linéaire : le dernier feu Les vrilles de la vigne
- Baudelaire- Les fleurs du mal (analyse du reccueil) - 2
- analyse lineaire celle qui est trop gaie